Хорошее значение цели полезно лишь тогда, когда кандидат удовлетворяет ограничениям. 30 октября 2026 года EvoMO включил PR #48 в main, расширив обработку ограничений и исправив управление состоянием популяции. Изменение связывает три вопроса: какие решения сохранять, как поддерживать соответствие их данных и сколько стоит отбор.
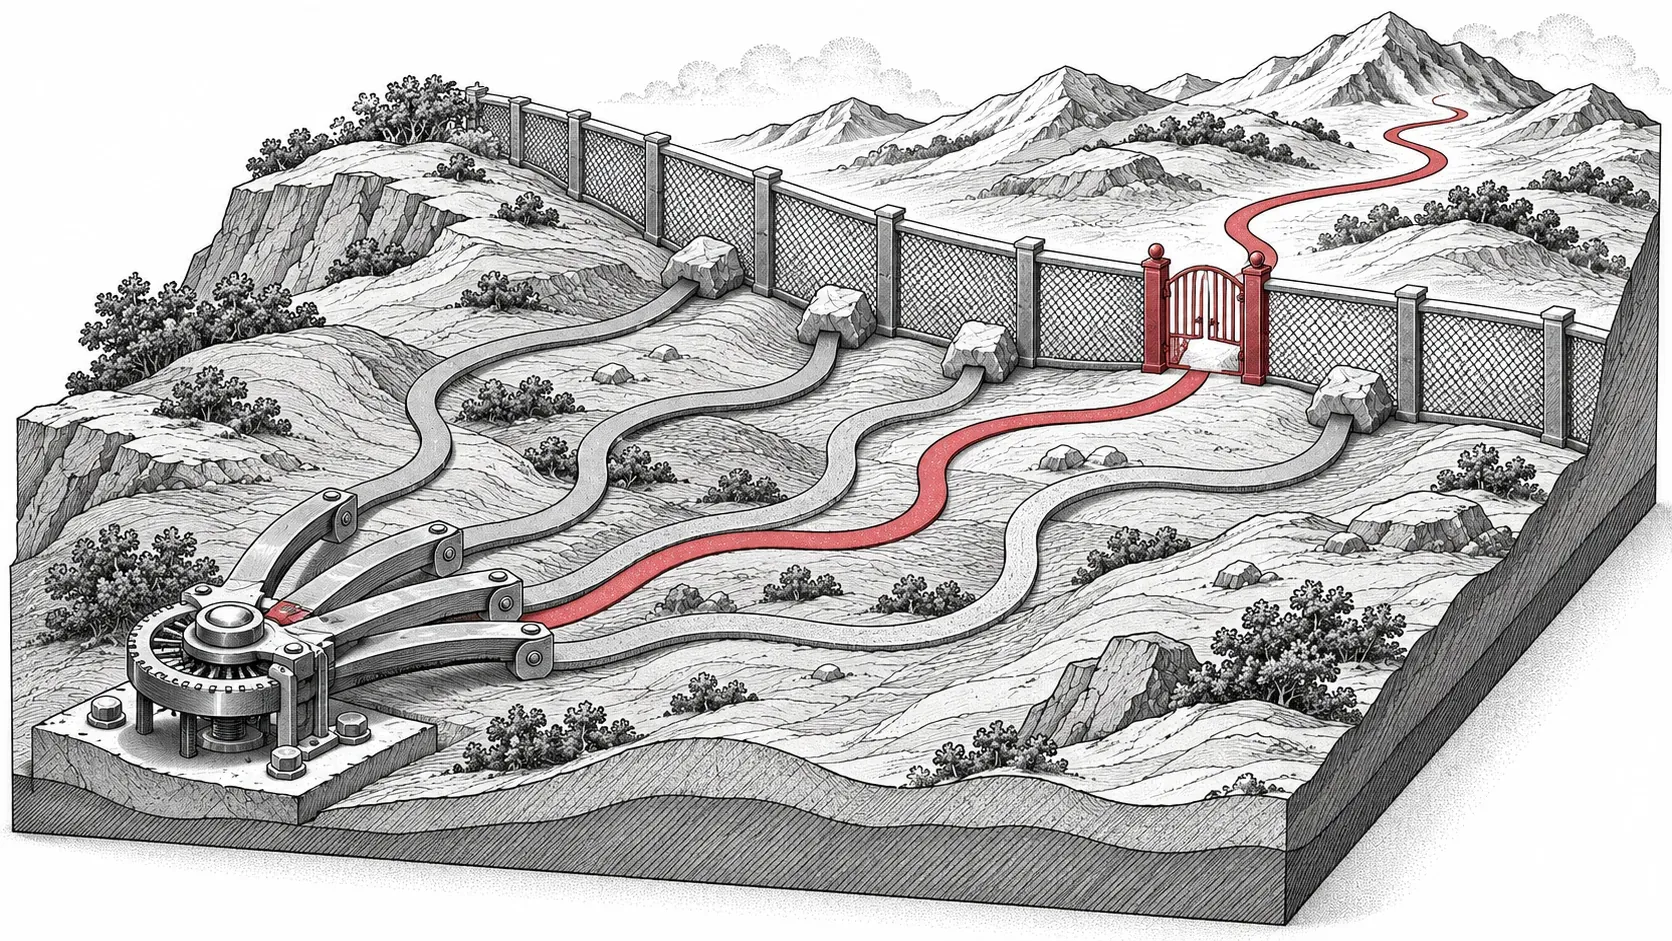
Концептуальная иллюстрация: сведения о допустимости сопровождают кандидата при отборе.
Допустимость должна сохраняться на всём пути
Задача с ограничениями может возвращать (fitness, cv), объединяя цели и нарушения. Реализация передаёт эти данные через инициализацию, пробные оценки, скрещивание, архивы и обновление выживших. Общие средства обрабатывают положительное суммарное нарушение, равенства и разные формы ограничений, согласуя индексы решений, приспособленности и состояния ограничений.
Если кандидаты меняются местами, сведения о допустимости должны перемещаться вместе с ними. При проектировании с балансом производительности и ресурсов под жёстким пределом сортировка только целей может сохранить привлекательное, но недопустимое решение. Состояние ограничений позволяет каждому алгоритму применить документированное правило, которое остаётся специфичным для метода.
Нечётная популяция тоже должна быть корректной
Изменение исправляет несовпадение форм в первом поколении при запрошенном размере, например 51, в восьми алгоритмах, включая SparseEA, SparseEA2, DMMOEA и OSP_NSDE. Пары родителей и фактическое число потомков согласованы с масками, приспособленностью и ограничениями. Это важно, если размер определяется бюджетом, а не удобным чётным числом.
Разреженные и динамические методы также приведены ближе к эталонным процессам. DMMOEA обнаруживает изменения среды повторной оценкой выборки и обновляет кэши целей и нарушений. Семейство SparseEA сохраняет соответствие решений и масок разреженности при вариации и отборе. Это определяет выполняемый поиск, а не только успешное завершение программы.
Ускорение отбора с явными границами
OSP-NSDE сортирует расстояния до соседей один раз и обновляет их после удаления. Дополнительные ядра Triton переносят поддерживаемое усечение граничного фронта на CUDA. Автоматический путь рассчитан на поддерживаемые устройства, float32/float64 и запрошенные популяции до 128; остальные конфигурации используют PyTorch. Недоминирующее ранжирование остаётся в PyTorch.
Для компиляции сначала нужна инициализация, затем torch.compile(workflow.step, fullgraph=False). Прогнозирование, локальный поиск и смеси сохраняют eager-участки. В PR приведены локальные измерения RTX 5060 Ti с синхронизацией и фиксированными бюджетами; полные запуски показывают, что компиляция не всегда быстрее оптимизированного eager. Выбирать следует по всей нагрузке.
Компиляция может менять генерацию случайных чисел и вычисления с плавающей точкой, поэтому одинаковый seed не гарантирует одинаковую траекторию. В сравнении CUDA ZDT3 из PR с пятью seed средний IGD компилированного варианта оказался хуже, чем при eager-исполнении. Перед выбором режима сравните качество решений и время при одинаковом бюджете оценок. Сравнение качества
Проверить поиск перед увеличением масштаба
Добавлены MaOEAHAP, NRVMOEA, HEA и GCNMOEA. Первые три явно отвергают кортежи ограничений. GCNMOEA учитывает нарушения при замене соседей, но другие компоненты остаются целевыми. Эти границы нужно прочитать, прежде чем считать методы взаимозаменяемыми.
Зафиксируйте включённый исходный код, seed и бюджет. После шага сравните сохранённые цели и нарушения с повторной оценкой. Включите нечётную популяцию и ограниченный случай, отдельно записывая допустимость, качество и время. Обзор версии EvoMO описывает опубликованную основу, а это обновление main — последующую работу над отбором и ограничениями.